omp-door-chain-phased-luna56-001
dom · homebot-dom · 2026-11-03 10:21 ·
homebot-dom/runs/omp-door-chain-phased-luna56-001MP4 · 450.9 KB · pełny ekran w playerze
| obiekt | dostarczony | w koszu |
|---|---|---|
| sock_blue | nie | 0% |
| shirt_red | nie | 0% |
| towel_green | nie | 0% |
skilldoor-chain-ground
modelopenai/gpt-5.6-luna
profilgpu
LLM / koszt25 calli · $0.061
ag. limity24 req · 12 seq · 26 tools
czas misji133.0s
status agentarobot_stop_latched
calle LLM
25
tool calls
26
koszt zadania
$0.061
tokeny (sum)
586,608
in / out
72 / 2,651
cache R/W
384,818 / 199,067
czas modelu
82.6s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
| 1 | 3.8s toolUse | robot_capabilities DISCOVER: sprawdź wariant v4, lift, workspace, ramę i limity dla fazy otwarcia drzwi gabinetu mode=SIMULATION_ONLY mission_memory_read Odczytaj pamięć misji; traktuj wcześniejsze notatki jako niezweryfikowane {"revision":0,"agent_notes":null} robot_observe SURVEY: świeża obserwacja widocznych drzwi gabinetu przy g_office; zwróć RGB-D, lidar, handle/leaf candidates, odometrię, TCP, lift i stop {"observation_id":"obs-8928e9d0-1-350","session_id":"8928e9d0","time_s":0.7,"rgb_path":"/home/pawel/Documents/HomeBot_P… | 7,741 in 3 · out 216 · cR 0 · cW 7522 · reason 52 | $0.0021 |
| 2 | 3.8s toolUse | robot_move_base Hinge-clear: ramię schowane, lift=0; obróć bazę o około +0.785 rad w stronę zawiasu, bez przejazdu przez próg ok | 11,075 in 3 · out 140 · cR 7522 · cW 3410 · reason 34 | $0.0012 |
| 3 | 2.3s toolUse | robot_observe Po hinge-clear: potwierdź świeżą geometrię drzwi, zawias/klamkę, sweep feasibility i brak stopu przed podniesieniem liftu {"observation_id":"obs-8928e9d0-2-1564","session_id":"8928e9d0","time_s":3.128,"rgb_path":"/home/pawel/Documents/HomeBo… | 11,186 in 3 · out 55 · cR 10932 · cW 196 | $0.0003 |
| 4 | 3.3s toolUse | robot_move_lift SWEEP_CHECK zaliczony w obserwowanym korytarzu: podnieś pustą, schowaną kolumnę do 0.40 m; nie jedź bazą ok | 13,855 in 3 · out 148 · cR 11128 · cW 2576 · reason 51 | $0.0010 |
| 5 | 2.1s toolUse | robot_observe Po podniesieniu liftu: świeża obserwacja handle_candidate_m i TCP, przed REACH {"observation_id":"obs-8928e9d0-3-4898","session_id":"8928e9d0","time_s":9.796,"rgb_path":"/home/pawel/Documents/HomeBo… | 13,891 in 3 · out 41 · cR 13704 · cW 143 | $0.0004 |
| 6 | 5.0s toolUse | robot_look SURVEY uzupełniający: zmień pan/tilt, aby uzyskać widoczną klamkę gabinetu i aktualny handle_candidate_m po lift=0.4 ok | 16,555 in 3 · out 197 · cR 13847 · cW 2508 · reason 91 | $0.0011 |
| 7 | 2.3s toolUse | robot_observe Odczytaj po zmianie widoku widoczną klamkę i handle_candidate_m; sprawdź kontakt oraz zasięg REACH {"observation_id":"obs-8928e9d0-4-5180","session_id":"8928e9d0","time_s":10.36,"rgb_path":"/home/pawel/Documents/HomeBo… | 16,571 in 3 · out 49 · cR 16355 · cW 164 | $0.0004 |
| 8 | 4.2s toolUse | robot_look Klamka nadal nie jest jawnie wykryta; reorientuj kamerę na drugą stronę/wyższy obszar drzwi, bez ruchu bazy ani ramienia ok | 19,196 in 3 · out 167 · cR 16519 · cW 2507 · reason 60 | $0.0012 |
| 9 | 2.4s toolUse | robot_observe Ponownie odczytaj obserwację drzwi gabinetu i sprawdź, czy pojawił się handle_candidate_m {"observation_id":"obs-8928e9d0-5-5743","session_id":"8928e9d0","time_s":11.486,"rgb_path":"/home/pawel/Documents/HomeB… | 19,240 in 3 · out 45 · cR 19026 · cW 166 | $0.0005 |
| 10 | 3.3s toolUse | robot_execute_sequence REACH: przesuń TCP do świeżego handle_candidate_m w arm_carriage; jeden krótki skrypt, bez chwytu ok · move_tcp · F=0.00N · grip=no | 21,869 in 3 · out 128 · cR 19192 · cW 2546 · reason 28 | $0.0012 |
| 11 | 2.8s toolUse | robot_observe Po REACH: potwierdź TCP przy klamce, kontakt, lift i brak stopu przed GRASP {"observation_id":"obs-8928e9d0-6-7869","session_id":"8928e9d0","time_s":15.738,"rgb_path":"/home/pawel/Documents/HomeB… | 21,948 in 3 · out 43 · cR 21738 · cW 164 | $0.0005 |
| 12 | 2.6s toolUse | robot_door_action GRASP: chwyć widoczną klamkę g_office w aktualnym TCP ok | 24,047 in 3 · out 79 · cR 7522 · cW 16443 | $0.0044 |
| 13 | 2.4s toolUse | robot_observe Po GRASP: potwierdź door_grip, kontakt i siłę przed PRESS {"observation_id":"obs-8928e9d0-7-7919","session_id":"8928e9d0","time_s":15.838,"rgb_path":"/home/pawel/Documents/HomeB… | 24,253 in 3 · out 37 · cR 23965 · cW 248 | $0.0006 |
| 14 | 2.5s toolUse | robot_door_action PRESS: naciśnij sprężynową klamkę g_office przed otwarciem ok | 26,311 in 3 · out 79 · cR 7522 · cW 18707 | $0.0049 |
| 15 | 2.3s toolUse | robot_observe Po PRESS: potwierdź zwolnienie zatrzasku i stan uchwytu przed OPEN {"observation_id":"obs-8928e9d0-8-8369","session_id":"8928e9d0","time_s":16.738,"rgb_path":"/home/pawel/Documents/HomeB… | 26,526 in 3 · out 40 · cR 26229 · cW 254 | $0.0006 |
| 16 | 2.8s toolUse | robot_door_action OPEN: fizycznie otwórz g_office po zwolnieniu zatrzasku; bez dalszych faz ok | 28,627 in 3 · out 84 · cR 7522 · cW 21018 | $0.0055 |
| 17 | 4.6s toolUse | robot_observe Po OPEN: potwierdź opening_progress, aktualną orientację kontaktu i powierzchnie skrzydła przed RELEASE {"observation_id":"obs-8928e9d0-9-12713","session_id":"8928e9d0","time_s":25.426,"rgb_path":"/home/pawel/Documents/Home… | 28,861 in 3 · out 61 · cR 28540 · cW 257 · reason 14 | $0.0007 |
| 18 | 5.1s toolUse | robot_door_action RELEASE: otwarcie zakończone (progress -1.4546 rad); puść uchwyt g_office przed ostrożnym retreatem ok | 32,035 in 3 · out 154 · cR 6976 · cW 24902 · reason 60 | $0.0066 |
| 19 | 2.5s toolUse | robot_observe Po RELEASE: obserwuj dryf skrzydła, zachowaj contact_frame i sprawdź widoczną wolną krawędź/korytarz retreatu {"observation_id":"obs-8928e9d0-10-12963","session_id":"8928e9d0","time_s":25.926,"rgb_path":"/home/pawel/Documents/Hom… | 32,194 in 3 · out 56 · cR 31878 · cW 257 | $0.0008 |
| 20 | 5.0s toolUse | robot_execute_sequence RETREAT krok 1: odsuń TCP po aktualnej normalnej kontaktu o 4 cm, jeden waypoint; nie przechodź przez skrzydło ok · move_tcp · F=0.00N · grip=no | 35,411 in 3 · out 159 · cR 6976 · cW 28273 · reason 53 | $0.0074 |
| 21 | 3.5s toolUse | robot_observe Po RETREAT normalnym: sprawdź TCP, otwarte skrzydło i wolną krawędź przed następnym waypointem {"observation_id":"obs-8928e9d0-11-13074","session_id":"8928e9d0","time_s":26.148,"rgb_path":"/home/pawel/Documents/Hom… | 35,473 in 3 · out 50 · cR 35249 · cW 171 | $0.0008 |
| 22 | 6.0s toolUse | robot_execute_sequence RETREAT krok 2: po odsunięciu od skrzydła przejdź jednym waypointem 5 cm w stronę bazy, pozostając po stronie kontaktu i poza widoczną krawędzią ok · move_tcp · F=0.00N · grip=no | 38,815 in 3 · out 288 · cR 6976 · cW 31548 · reason 169 | $0.0084 |
| 23 | 2.8s toolUse | robot_observe Po RETREAT kroku 2: potwierdź bezpieczny korytarz do stow, TCP i brak kontaktu z drzwiami {"observation_id":"obs-8928e9d0-12-13270","session_id":"8928e9d0","time_s":26.54,"rgb_path":"/home/pawel/Documents/Home… | 38,762 in 3 · out 51 · cR 38524 · cW 184 | $0.0009 |
| 24 | 5.2s toolUse | robot_execute_sequence RETREAT krok 3: dodatkowe 5 cm w stronę bazy, nadal pojedynczy waypoint po zweryfikowanym korytarzu; nie stowuj jeszcze collision_guard · F=0.00N · grip=no · STOP | 42,166 in 3 · out 284 · cR 6976 · cW 34903 · reason 174 | $0.0092 |
| 25 | — aborted | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
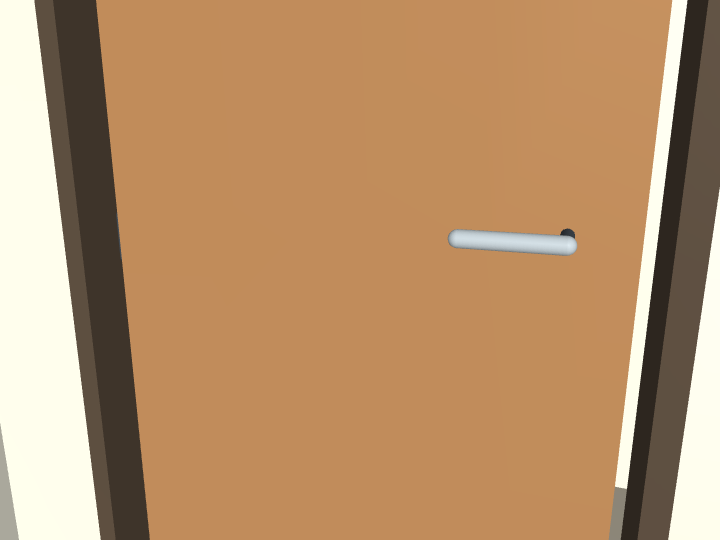
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003981321881748656
    },
    "shirt_red": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976753424695785
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976117387003347
    }
  },
  "events": [],
  "sim_time_s": 26.53999999999617,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor",
  "doors": {
    "g_entrance": {
      "hinge_angle_rad": 3.184604232138851e-38,
      "handle_angle_rad": -4.458395881737691e-18,
      "latch_active": true
    },
    "g_garage_utility": {
      "hinge_angle_rad": -7.181653818485614e-09,
      "handle_angle_rad": 9.055909753752315e-20,
      "latch_active": true
    },
    "g_utility_hall": {
      "hinge_angle_rad": 0.0,
      "handle_angle_rad": -3.170833463685776e-18,
      "latch_active": true
    },
    "g_office": {
      "hinge_angle_rad": -1.4156996154328598,
      "handle_angle_rad": 1.7158544057972245e-05,
      "latch_active": false
    },
    "g_wc": {
      "hinge_angle_rad": -6.776232536085622e-09,
      "handle_angle_rad": -1.8889144805279334e-17,
      "latch_active": true
    },
    "g_vestibule": {
      "hinge_angle_rad": -6.776232536085622e-09,
      "handle_angle_rad": -1.8889144805279334e-17,
      "latch_active": true
    },
    "g_fitness": {
      "hinge_angle_rad": -7.1816538183999676e-09,
      "handle_angle_rad": -3.5484066709176526e-17,
      "latch_active": true
    }
  },
  "floor_id": "ground"
}