omp-door-exit-luna56-001
dom · homebot-dom · 2026-11-03 09:07 ·
homebot-dom/runs/omp-door-exit-luna56-001MP4 · 263.0 KB · pełny ekran w playerze
| obiekt | dostarczony | w koszu |
|---|---|---|
| sock_blue | nie | 0% |
| shirt_red | nie | 0% |
| towel_green | nie | 0% |
skilldoor-exit-ground
modelopenai/gpt-5.6-luna
profilgpu
LLM / koszt19 calli · $0.029
ag. limity18 req · 8 seq · 19 tools
czas misji102.0s
status agentarobot_stop_latched
calle LLM
19
tool calls
19
koszt zadania
$0.029
tokeny (sum)
347,591
in / out
54 / 2,907
cache R/W
262,200 / 82,430
czas modelu
58.1s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
| 1 | 3.1s toolUse | robot_capabilities DISCOVER: pobierz pełne możliwości v4, ramy, limity, lift i stan bezpieczeństwa mode=SIMULATION_ONLY mission_memory_read Odczytaj pamięć misji jako niezweryfikowane notatki; nie używaj jej do współrzędnych {"revision":0,"agent_notes":null} | 8,166 in 3 · out 132 · cR 0 · cW 8031 · reason 29 | $0.0022 |
| 2 | 1.8s toolUse | robot_observe SURVEY: świeża obserwacja RGB-D, lidar, drzwi/klamki, odometria i stan stopu; wybór wyłącznie z obrazu {"observation_id":"obs-b8325fb8-1-350","session_id":"b8325fb8","time_s":0.7,"rgb_path":"/home/pawel/Documents/HomeBot_P… | 8,962 in 3 · out 64 · cR 8031 · cW 864 · reason 7 | $0.0005 |
| 3 | 4.7s toolUse | robot_look SURVEY: skieruj kamerę wyżej na aktualnie widoczne zamknięte drzwi, aby potwierdzić klamkę, zawias i portal; bez ruchu bazy ok Stan operacyjny — etap SURVEY; observation_id=obs-b8325fb8-1-350; ostatnia komenda=obserwacja OK, stop_latched=false; kontrola geometryczna: widoczne zamknięte skrzydło `g_office` i ościeżnica, portal częściowo ujęty, k… | 11,757 in 3 · out 326 · cR 8895 · cW 2533 · reason 63 | $0.0012 |
| 4 | 2.1s toolUse | robot_observe SURVEY: odczytaj świeży obraz po zmianie widoku, potwierdź klamkę, geometrię portalu, łuk i lidar przed dalszą decyzją {"observation_id":"obs-b8325fb8-2-757","session_id":"b8325fb8","time_s":1.514,"rgb_path":"/home/pawel/Documents/HomeBot… | 11,805 in 3 · out 57 · cR 11428 · cW 317 | $0.0004 |
| 5 | 6.7s toolUse | mission_memory_write Zapisz stan SURVEY i pierwotny pomiar zamkniętego portalu bez używania mapy historycznej {"revision":1,"kind":"agent_mission_notes","notes":"Mission 0ecd25da-5518-44b5-a806-b8358f8d7068. SURVEY: wybrane z bie… Stan operacyjny — etap SURVEY zakończony; observation_id=obs-b8325fb8-2-757; ostatnia komenda=look+obserwacja OK; kontrola geometryczna: `g_office` zamknięte, klamka `g_office_handle` widoczna, kandydat `[0.7361,0.0620,… | 14,795 in 3 · out 527 · cR 11745 · cW 2520 · reason 111 | $0.0015 |
| 6 | 2.9s toolUse | robot_look SURVEY/SWEEP_CHECK: uzyskaj boczny widok aktualnych drzwi dla zawiasu, krawędzi i kierunku łuku; bez ruchu bazy ok | 15,012 in 3 · out 97 · cR 14265 · cW 647 | $0.0006 |
| 7 | 2.4s toolUse | robot_observe SWEEP_CHECK: świeży odczyt po bocznym widoku; zweryfikuj łuk klamki, zawias, wolną krawędź i margines workspace {"observation_id":"obs-b8325fb8-3-976","session_id":"b8325fb8","time_s":1.952,"rgb_path":"/home/pawel/Documents/HomeBot… | 15,127 in 3 · out 57 · cR 14912 · cW 155 | $0.0004 |
| 8 | 5.3s toolUse | robot_execute_sequence REACH przygotowanie: schowaj pusty otwarty chwytak w bezpiecznej pozycji centralnej; bez kontaktu z drzwiami ok · move_tcp → open_gripper · F=0.00N · grip=no Stan operacyjny — etap SWEEP_CHECK; observation_id=obs-b8325fb8-3-976; ostatnia komenda=look+obserwacja OK; kontrola geometryczna: pełny widoczny portal i klamka potwierdzone z dwóch kątów, kandydat klamki stabilny (róż… | 17,983 in 3 · out 393 · cR 15067 · cW 2520 · reason 130 | $0.0014 |
| 9 | 2.0s toolUse | robot_observe REACH: potwierdź pozycję stowed, pusty chwytak, stop i aktualne lidar przed podniesieniem liftu {"observation_id":"obs-b8325fb8-4-1101","session_id":"b8325fb8","time_s":2.202,"rgb_path":"/home/pawel/Documents/HomeBo… | 17,971 in 3 · out 50 · cR 17587 · cW 331 | $0.0005 |
| 10 | 2.6s toolUse | robot_move_lift REACH: podnieś pusty, schowany carriage do 0,55 m, aby osiągnąć obserwowaną klamkę około 1,05 m; arm pozostaje stowed ok | 20,523 in 3 · out 94 · cR 17918 · cW 2508 | $0.0011 |
| 11 | 2.4s toolUse | robot_observe REACH/SWEEP_CHECK: po podniesieniu liftu pobierz świeży kandydat klamki i potwierdź niezmieniony portal, kontakt oraz stop {"observation_id":"obs-b8325fb8-5-5685","session_id":"b8325fb8","time_s":11.37,"rgb_path":"/home/pawel/Documents/HomeBo… | 20,638 in 3 · out 68 · cR 20426 · cW 141 · reason 9 | $0.0005 |
| 12 | 4.4s toolUse | robot_execute_sequence REACH: przesuń TCP jednym krótkim ruchem do świeżo zmierzonej klamki; bez chwytu w tym skrypcie ok · move_tcp · F=0.00N · grip=no Stan operacyjny — etap REACH; observation_id=obs-b8325fb8-5-5685; ostatnia komenda=lift 0,55 m OK; kontrola geometryczna: aktualna klamka `[0.7357,0.0582,0.5026]` arm_carriage, world z≈1,0526 m, mieści się w workspace z… | 23,341 in 3 · out 303 · cR 20567 · cW 2468 · reason 59 | $0.0014 |
| 13 | 2.7s toolUse | robot_observe GRASP gate: sprawdź faktyczną TCP, kontakt, siłę, skrzydło i stop po dojściu do klamki {"observation_id":"obs-b8325fb8-6-7740","session_id":"b8325fb8","time_s":15.48,"rgb_path":"/home/pawel/Documents/HomeBo… | 23,397 in 3 · out 51 · cR 23035 · cW 308 | $0.0006 |
| 14 | 4.0s toolUse | robot_door_action GRASP: chwyć widoczną klamkę g_office przy aktualnym TCP; bez ruchu bazy ok Stan operacyjny — etap REACH zakończony; observation_id=obs-b8325fb8-6-7740; ostatnia komenda=TCP reach OK; kontrola geometryczna: TCP `[0.735724,0.058157,0.502614]`, świeży kandydat `[0.736187,0.058469,0.502853]`, różn… | 25,603 in 3 · out 215 · cR 8895 · cW 16490 · reason 14 | $0.0046 |
| 15 | 2.0s toolUse | robot_observe GRASP: potwierdź kontakt po chwycie, brak ruchu skrzydła, siłę i stop {"observation_id":"obs-b8325fb8-7-7790","session_id":"b8325fb8","time_s":15.58,"rgb_path":"/home/pawel/Documents/HomeBo… | 25,806 in 3 · out 44 · cR 25385 · cW 374 | $0.0007 |
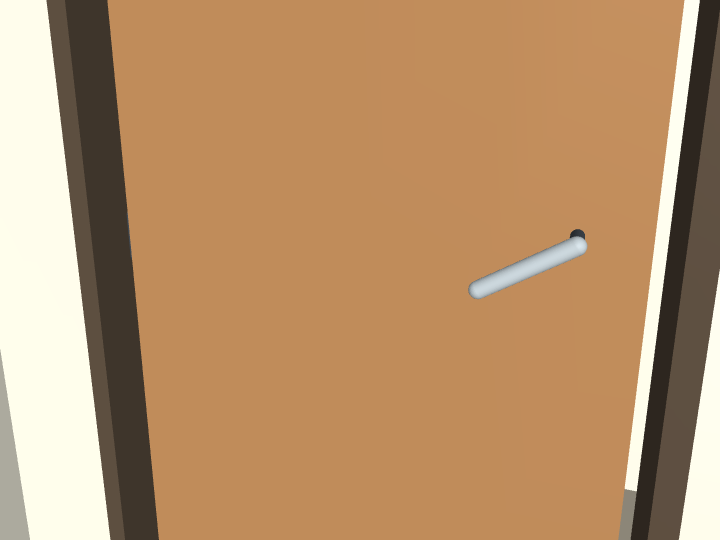
| 16 | 3.4s toolUse | robot_door_action PRESS: naciśnij sprężynową klamkę g_office przed próbą otwarcia; monitoruj siłę i zatrzask ok Stan operacyjny — etap GRASP zakończony; observation_id=obs-b8325fb8-7-7790; ostatnia komenda=grasp OK, kontakt=true, door_grip=`g_office`; kontrola geometryczna: TCP sprzężony przy klamce, skrzydło bez postępu, force=0… | 28,013 in 3 · out 178 · cR 8895 · cW 18937 | $0.0051 |
| 17 | 2.2s toolUse | robot_observe PRESS: potwierdź zwolnienie zatrzasku, brak ruchu skrzydła przed OPEN, siłę i stop {"observation_id":"obs-b8325fb8-8-8240","session_id":"b8325fb8","time_s":16.48,"rgb_path":"/home/pawel/Documents/HomeBo… | 28,241 in 3 · out 47 · cR 27832 · cW 359 | $0.0007 |
| 18 | 3.6s toolUse | robot_door_action OPEN: otwórz zwolnione skrzydło g_office przez sprzężenie z trzymaną klamką; bez ruchu bazy stopped Stan operacyjny — etap PRESS zakończony; observation_id=obs-b8325fb8-8-8240; ostatnia komenda=press OK, obrót klamki −0,519 rad, peak_force=1,222 N<3 N, skrzydło bez postępu, stop=false; kontrola geometryczna: zatrzask … | 30,451 in 3 · out 204 · cR 7317 · cW 22927 · reason 13 | $0.0061 |
| 19 | — aborted | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003981380690748389
    },
    "shirt_red": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.0039768692311981935
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976069837750611
    }
  },
  "events": [
    {
      "event": "door_reach_stop",
      "time_s": 23.68999999999775
    }
  ],
  "sim_time_s": 23.68999999999775,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor",
  "doors": {
    "g_entrance": {
      "hinge_angle_rad": 1.6313657288692208e-38,
      "handle_angle_rad": -3.68705843007067e-18,
      "latch_active": true
    },
    "g_garage_utility": {
      "hinge_angle_rad": -6.750254580038996e-09,
      "handle_angle_rad": 1.6786174184838932e-18,
      "latch_active": true
    },
    "g_utility_hall": {
      "hinge_angle_rad": 0.0,
      "handle_angle_rad": -1.085384840183563e-18,
      "latch_active": true
    },
    "g_office": {
      "hinge_angle_rad": -1.3960589230022025,
      "handle_angle_rad": -0.518899072202824,
      "latch_active": false
    },
    "g_wc": {
      "hinge_angle_rad": -6.293047321352432e-09,
      "handle_angle_rad": -4.098191617900958e-17,
      "latch_active": true
    },
    "g_vestibule": {
      "hinge_angle_rad": -6.293047321352432e-09,
      "handle_angle_rad": -4.098191617900958e-17,
      "latch_active": true
    },
    "g_fitness": {
      "hinge_angle_rad": -6.75025457996929e-09,
      "handle_angle_rad": -3.755336285012435e-17,
      "latch_active": true
    }
  },
  "floor_id": "ground"
}