omp-laundry-openrouter-002
live run · 2026-11-02 14:02 ·
homebot-lab/runs/omp-laundry-openrouter-002MP4 · 1.5 MB · pełny ekran w playerze
room
room_A · rev 3| wymiar | wartość | status |
|---|---|---|
| width | — | opposing_planes_not_observed |
| length | — | opposing_planes_not_observed |
| height | — | floor_or_ceiling_not_observed |
ściany: —
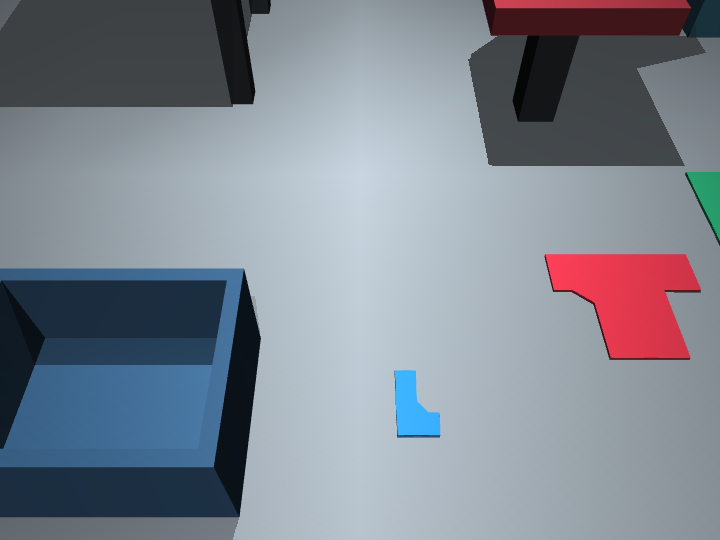
obiekty: desk01, cabinet01, chair01, collection_bin
skilllaundry
modelopenai/gpt-6-astra
profilgpu
LLM / koszt36 calli · $2.363
ag. limity36 req · 10 seq · 35 tools
czas misji208.0s
status agentaError: 402 This request would exceed your available credits given your current in-flight requests. Retry after in-flight requests settle, or add credits. retry-after-ms=120000
calle LLM
36
tool calls
35
koszt zadania
$2.363
tokeny (sum)
589,244
in / out
105 / 3,759
cache R/W
447,205 / 138,175
czas modelu
159.9s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
| 1 | 2.6s toolUse | robot_capabilities Odkryj aktualny kontrakt robota, ograniczenia i pojemnik mode=SIMULATION_ONLY | 4,941 in 3 · out 36 · cR 0 · cW 4902 | $0.063 |
| 2 | 2.7s toolUse | mission_memory_read Odczytaj mapę i niezweryfikowane notatki misji {"revision":0,"agent_notes":null} | 5,542 in 3 · out 37 · cR 4902 · cW 600 | $0.014 |
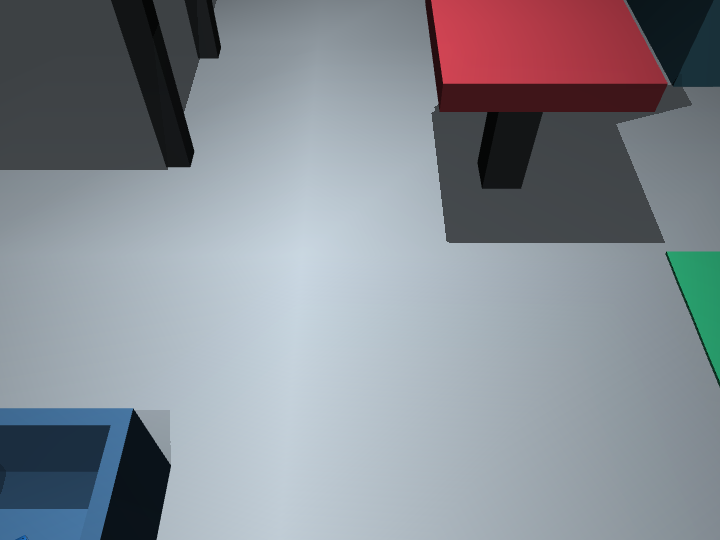
| 3 | 2.3s toolUse | robot_observe Sprawdź obraz RGB-D, ubrania, kontakt, bazę i przeszkody {"observation_id":"obs-54027867-1-350","session_id":"54027867","time_s":0.7,"rgb_path":"/home/pawel/Documents/homebot-l… | 5,602 in 3 · out 37 · cR 5502 · cW 60 | $0.0081 |
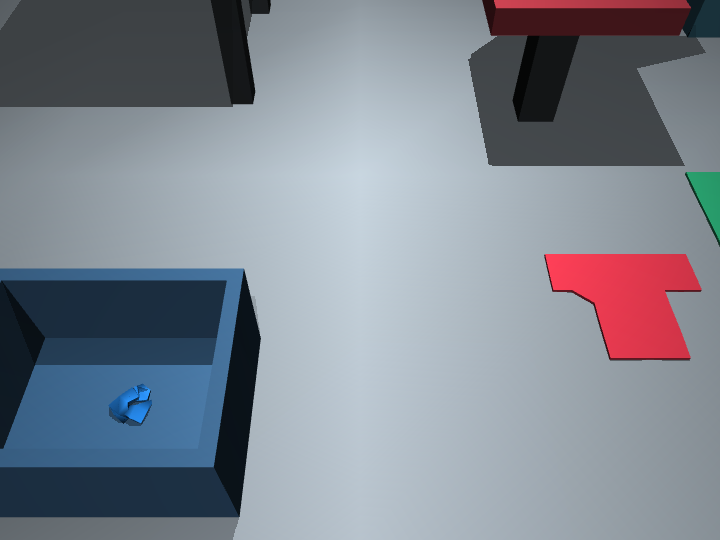
| 4 | 4.4s toolUse | room_measure Zapisz pierwszy pomiar widocznego obszaru bez zgadywania niewidocznych wymiarów {"memory_revision":1,"dimensions":{"width":{"value_m":null,"status":"opposing_planes_not_observed"},"length":{"value_m"… Widzę skarpetę, koszulkę i częściowo widoczny ręcznik. Zbieram je pojedynczo, sprawdzając chwyt krótkim podniesieniem. Przy oznakach zaczepienia przerwę pracę. | 7,653 in 3 · out 127 · cR 5562 · cW 1961 · reason 18 | $0.036 |
| 5 | 5.9s toolUse | mission_memory_write Zapisz plan i pierwszy skrypt przed próbą {"revision":1,"kind":"agent_mission_notes","notes":"Mission bf4778d4-6f32-4fe4-be37-57909e127fea; SIM v3 unified-rgbd-v… | 7,996 in 3 · out 210 · cR 7523 · cW 260 | $0.021 |
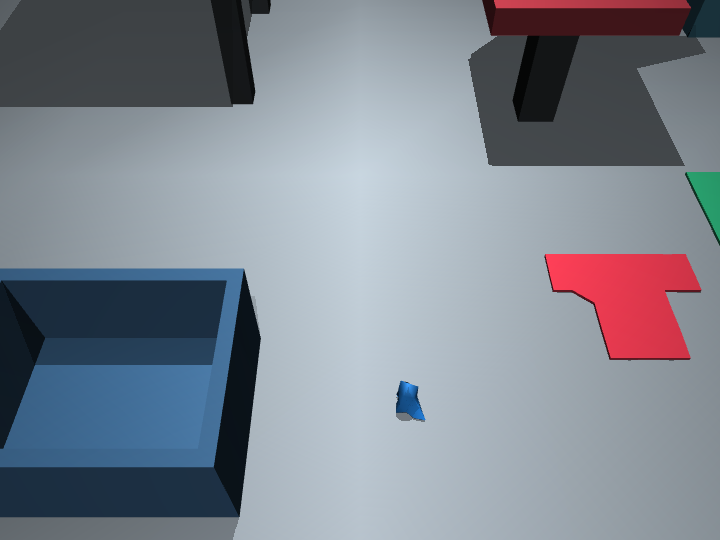
| 6 | 3.9s toolUse | robot_execute_sequence Chwyć skarpetę i wykonaj test podniesienia o 8 cm ok · move_tcp → move_tcp → close_gripper → move_tcp → wait · F=0.79N · grip=yes | 8,347 in 3 · out 127 · cR 7783 · cW 434 | $0.020 |
| 7 | 3.5s toolUse | robot_observe Potwierdź kontakt i uniesienie skarpety po próbie {"observation_id":"obs-54027867-2-3013","session_id":"54027867","time_s":6.026,"rgb_path":"/home/pawel/Documents/homebo… | 8,456 in 3 · out 34 · cR 8217 · cW 202 | $0.012 |
| 8 | 3.0s toolUse | room_measure Drugi pomiar z nowej obserwacji, zachowaj niepewne wymiary {"memory_revision":2,"dimensions":{"width":{"value_m":null,"status":"opposing_planes_not_observed"},"length":{"value_m"… | 10,422 in 3 · out 43 · cR 8419 · cW 1957 | $0.035 |
| 9 | 5.8s toolUse | mission_memory_write Zapisz potwierdzony test i plan odłożenia skarpety {"revision":2,"kind":"agent_mission_notes","notes":"Mission bf4778d4-6f32-4fe4-be37-57909e127fea. sock_blue attempt1 ap… | 10,793 in 3 · out 218 · cR 10376 · cW 196 | $0.024 |
| 10 | 3.8s toolUse | robot_execute_sequence Przenieś skarpetę nad rant, odłóż i schowaj pusty chwytak ok · move_tcp → move_tcp → move_tcp → open_gripper → wait → move_tcp · F=0.29N · grip=no | 11,163 in 3 · out 142 · cR 10572 · cW 446 | $0.023 |
| 11 | 2.7s toolUse | robot_observe Sprawdź skarpetę w pojemniku i stan po odłożeniu {"observation_id":"obs-54027867-3-8606","session_id":"54027867","time_s":17.212,"rgb_path":"/home/pawel/Documents/homeb… | 11,277 in 3 · out 36 · cR 11018 · cW 220 | $0.016 |
| 12 | 4.2s toolUse | room_measure Trzeci pomiar unikalnej obserwacji z właściwą rewizją mapy {"memory_revision":3,"dimensions":{"width":{"value_m":null,"status":"opposing_planes_not_observed"},"length":{"value_m"… | 13,229 in 3 · out 42 · cR 11238 · cW 1946 | $0.038 |
| 13 | 9.9s toolUse | mission_memory_write Zapisz wynik skarpety i plan podejścia do koszulki {"revision":3,"kind":"agent_mission_notes","notes":"Mission bf4778d4-6f32-4fe4-be37-57909e127fea. sock_blue 1 grasp/1 a… | 13,671 in 3 · out 289 · cR 13184 · cW 195 · reason 108 | $0.030 |
| 14 | 3.5s toolUse | robot_move_base Podejdź krótkim ruchem do koszulki ze schowanym ramieniem ok | 13,828 in 3 · out 78 · cR 13379 · cW 368 | $0.022 |
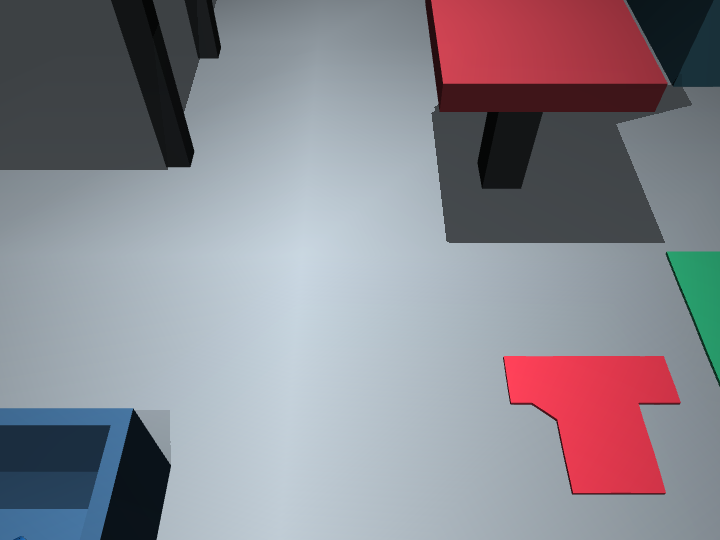
| 15 | 4.2s toolUse | robot_observe Zaktualizuj punkty chwytu koszulki i wolną przestrzeń po dojeździe {"observation_id":"obs-54027867-4-10004","session_id":"54027867","time_s":20.008,"rgb_path":"/home/pawel/Documents/home… | 13,960 in 3 · out 41 · cR 13747 · cW 169 | $0.018 |
| 16 | 7.2s toolUse | mission_memory_write Zapisz skrypt pierwszego testu koszulki {"revision":4,"kind":"agent_mission_notes","notes":"Mission bf4778d4-6f32-4fe4-be37-57909e127fea. sock_blue delivery su… | 16,040 in 3 · out 247 · cR 13916 · cW 1874 · reason 54 | $0.050 |
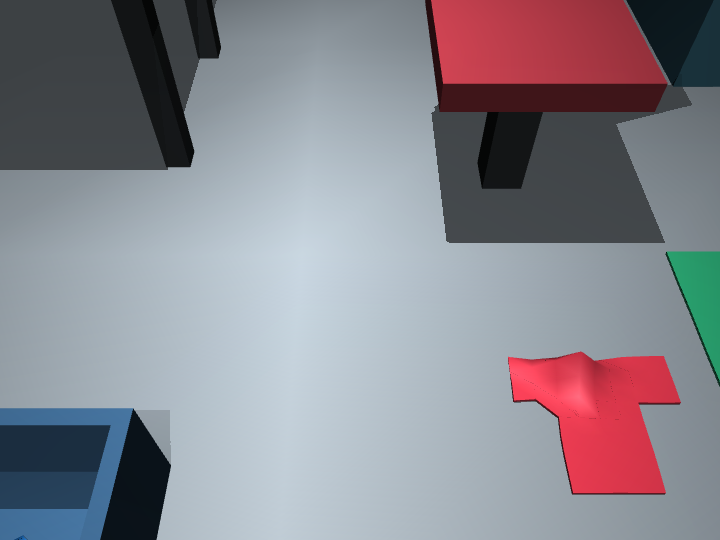
| 17 | 4.1s toolUse | robot_execute_sequence Chwyć koszulkę i unieś testowo ok · move_tcp → move_tcp → close_gripper → move_tcp → wait · F=0.81N · grip=yes | 16,314 in 3 · out 125 · cR 15790 · cW 396 | $0.027 |
| 18 | 3.9s toolUse | robot_observe Sprawdź testowe uniesienie koszulki {"observation_id":"obs-54027867-5-13212","session_id":"54027867","time_s":26.424,"rgb_path":"/home/pawel/Documents/home… | 16,419 in 3 · out 30 · cR 16186 · cW 200 | $0.020 |
| 19 | 5.9s toolUse | mission_memory_write Zapisz wynik testu koszulki i pionowe podniesienie {"revision":5,"kind":"agent_mission_notes","notes":"sock_blue delivered observationally obs3, 1 attempt. shirt_red atte… | 18,534 in 3 · out 177 · cR 16386 · cW 1968 · reason 27 | $0.050 |
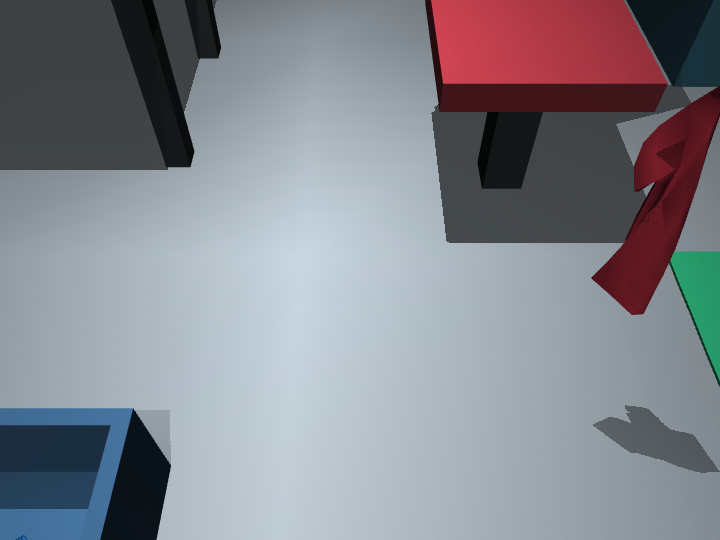
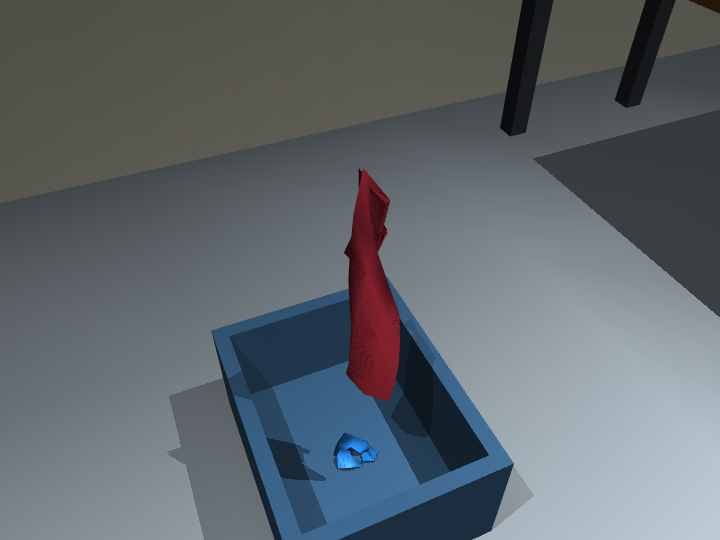
| 20 | 3.4s toolUse | robot_execute_sequence Podnieś koszulkę pionowo dla prześwitu nad rantem ok · move_tcp → wait · F=1.44N · grip=yes | 18,748 in 3 · out 85 · cR 18354 · cW 306 | $0.026 |
| 21 | 3.3s toolUse | robot_observe Sprawdź swobodny zwis koszulki i utrzymanie kontaktu {"observation_id":"obs-54027867-6-15251","session_id":"54027867","time_s":30.502,"rgb_path":"/home/pawel/Documents/home… | 18,849 in 3 · out 36 · cR 18660 · cW 150 | $0.022 |
| 22 | 6.5s toolUse | mission_memory_write Zapisz przeniesienie nad pojemnik po poprawnym podniesieniu {"revision":6,"kind":"agent_mission_notes","notes":"sock_blue delivery supported obs3. shirt_red attempt1 lifted freely… | 20,469 in 3 · out 163 · cR 4778 · cW 15525 · reason 18 | $0.207 |
| 23 | 3.3s toolUse | robot_execute_sequence Przenieś wiszącą koszulkę nad środek pojemnika ok · move_tcp → wait · F=1.55N · grip=yes | 20,683 in 3 · out 83 · cR 20303 · cW 294 | $0.028 |
| 24 | 3.2s toolUse | robot_observe Sprawdź położenie koszulki nad pojemnikiem przed puszczeniem {"observation_id":"obs-54027867-7-18648","session_id":"54027867","time_s":37.296,"rgb_path":"/home/pawel/Documents/home… | 20,785 in 3 · out 37 · cR 20597 · cW 148 | $0.024 |
| 25 | 5.4s toolUse | robot_look Skieruj kamerę na trzymaną koszulkę nad koszem; brak detekcji nie oznacza dostawy ok | 22,070 in 3 · out 82 · cR 4778 · cW 17207 | $0.224 |
| 26 | 3.2s toolUse | robot_observe Obejrzyj koszulkę i kosz w nowym kierunku kamery {"observation_id":"obs-54027867-8-19373","session_id":"54027867","time_s":38.746,"rgb_path":"/home/pawel/Documents/home… | 22,162 in 3 · out 38 · cR 21985 · cW 136 | $0.026 |
| 27 | 4.8s toolUse | mission_memory_write Zapisz widoczne ustawienie nad koszem i skrypt odłożenia {"revision":7,"kind":"agent_mission_notes","notes":"sock_blue delivery supported obs3 and8. shirt_red attempt1, obs8 co… | 23,569 in 3 · out 151 · cR 4778 · cW 18637 | $0.245 |
| 28 | 3.3s toolUse | robot_execute_sequence Opuść koszulkę do pojemnika, puść i wycofaj ramię ok · move_tcp → open_gripper → wait → move_tcp · F=1.62N · grip=no | 23,835 in 3 · out 106 · cR 23415 · cW 311 | $0.033 |
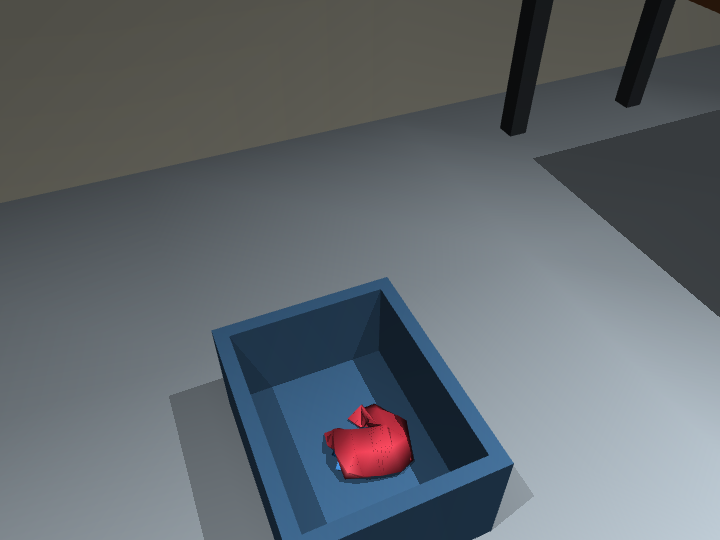
| 29 | 4.4s toolUse | robot_observe Zweryfikuj koszulkę po zwolnieniu chwytu i osiadaniu {"observation_id":"obs-54027867-9-22828","session_id":"54027867","time_s":45.656,"rgb_path":"/home/pawel/Documents/home… | 23,945 in 3 · out 38 · cR 23726 · cW 178 | $0.028 |
| 30 | 11.0s toolUse | mission_memory_write Utrwal dwie zaobserwowane dostawy i plan dojazdu do ręcznika {"revision":8,"kind":"agent_mission_notes","notes":"Mission bf4778d4-6f32-4fe4-be37-57909e127fea. sock_blue 1 grasp and… Skarpeta i koszulka są widoczne wewnątrz pojemnika po puszczeniu chwytaka. Pozostał ręcznik — podejdę bliżej i sprawdzę go krótkim podniesieniem. | 25,517 in 3 · out 330 · cR 4778 · cW 20406 · reason 77 | $0.276 |
| 31 | 5.4s toolUse | robot_look Obejrzyj kierunek dojazdu do ręcznika ok | 25,704 in 3 · out 70 · cR 25184 · cW 447 | $0.034 |
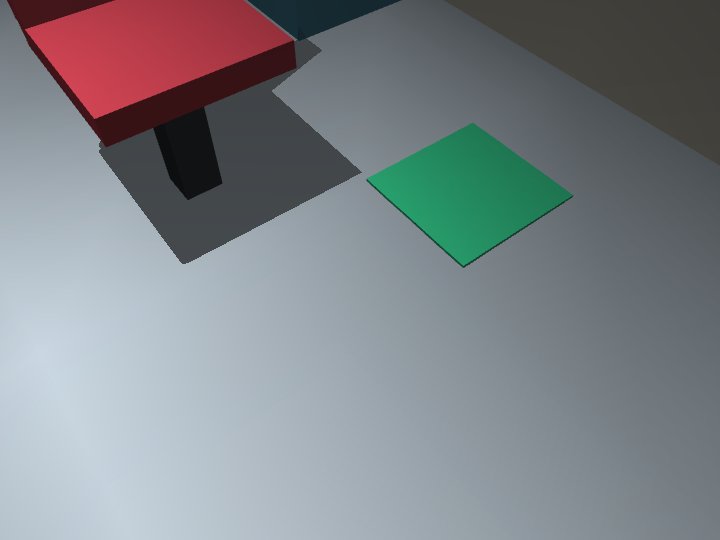
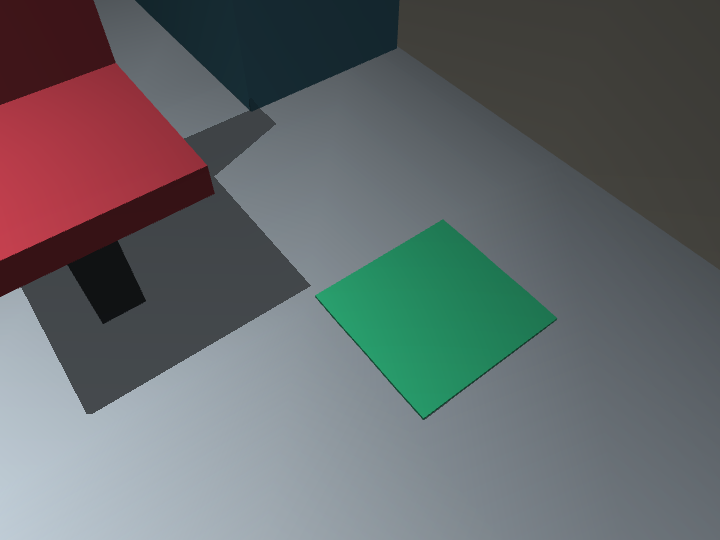
| 32 | 2.9s toolUse | robot_observe Sprawdź ręcznik, meble i drogę podejścia {"observation_id":"obs-54027867-10-23960","session_id":"54027867","time_s":47.92,"rgb_path":"/home/pawel/Documents/home… | 25,798 in 3 · out 34 · cR 25631 · cW 130 | $0.029 |
| 33 | 3.8s toolUse | robot_move_base Podejdź do ręcznika po widocznej wolnej podłodze ok | 27,062 in 3 · out 77 · cR 4778 · cW 22204 | $0.286 |
| 34 | 3.2s toolUse | robot_observe Wyznacz aktualny dostępny punkt ręcznika po dojeździe {"observation_id":"obs-54027867-11-25753","session_id":"54027867","time_s":51.506,"rgb_path":"/home/pawel/Documents/hom… | 27,183 in 3 · out 35 · cR 26982 · cW 163 | $0.031 |
| 35 | 8.6s toolUse | mission_memory_write Zapisz częściowy wynik i ostrożny test ręcznika przed wykonaniem {"revision":9,"kind":"agent_mission_notes","notes":"Mission bf4778d4-6f32-4fe4-be37-57909e127fea. Collected observation… | 28,678 in 3 · out 318 · cR 4778 · cW 23579 · reason 45 | $0.315 |
| 36 | 693ms error | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 1.0,
      "delivered": true,
      "max_z_m": 0.0729402655264473
    },
    "shirt_red": {
      "fraction_in_bin": 1.0,
      "delivered": true,
      "max_z_m": 0.10479193141223803
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.003976073828077041
    }
  },
  "events": [],
  "sim_time_s": 51.50600000001698,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor"
}