omp-laundry-openrouter-001
live run · 2026-11-02 14:02 ·
homebot-lab/runs/omp-laundry-openrouter-001MP4 · 1.0 MB · pełny ekran w playerze
room
room_A · rev 3| wymiar | wartość | status |
|---|---|---|
| width | — | opposing_planes_not_observed |
| length | — | opposing_planes_not_observed |
| height | — | floor_or_ceiling_not_observed |
ściany: —
obiekty: desk01, cabinet01, chair01, collection_bin
skilllaundry
modelopenai/gpt-6-astra
profilgpu
LLM / koszt31 calli · $1.673
ag. limity30 req · 9 seq · 30 tools
czas misji182.5s
status agentarequest_budget_exceeded
calle LLM
31
tool calls
30
koszt zadania
$1.673
tokeny (sum)
464,597
in / out
90 / 3,082
cache R/W
369,565 / 91,860
czas modelu
146.5s
Calle LLM na zadanie
| # | czas | co zrobił (tool + wynik) | tokeny | koszt |
|---|---|---|---|---|
| 1 | 3.4s toolUse | robot_capabilities Odkryj aktualny kontrakt robota i limity bezpiecznego zbierania ubrań mode=SIMULATION_ONLY | 4,939 in 3 · out 42 · cR 0 · cW 4894 | $0.063 |
| 2 | 4.1s toolUse | mission_memory_read Odczytaj mapę i niezweryfikowane notatki misji {"revision":0,"agent_notes":null} | 5,540 in 3 · out 37 · cR 4894 · cW 606 | $0.014 |
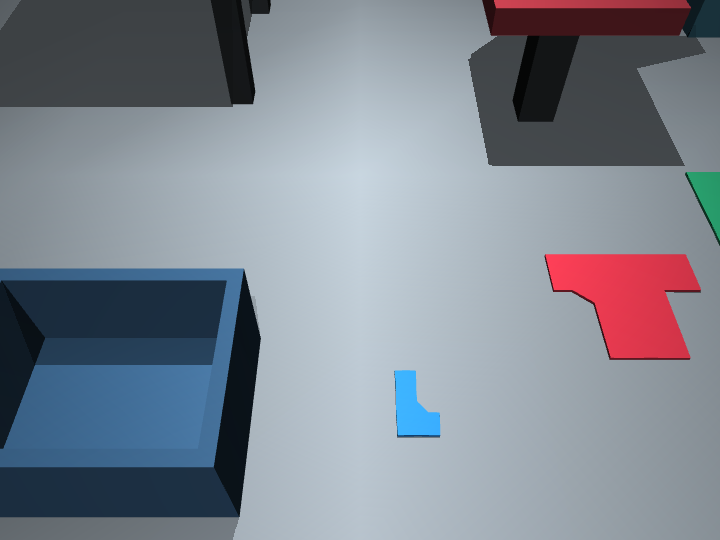
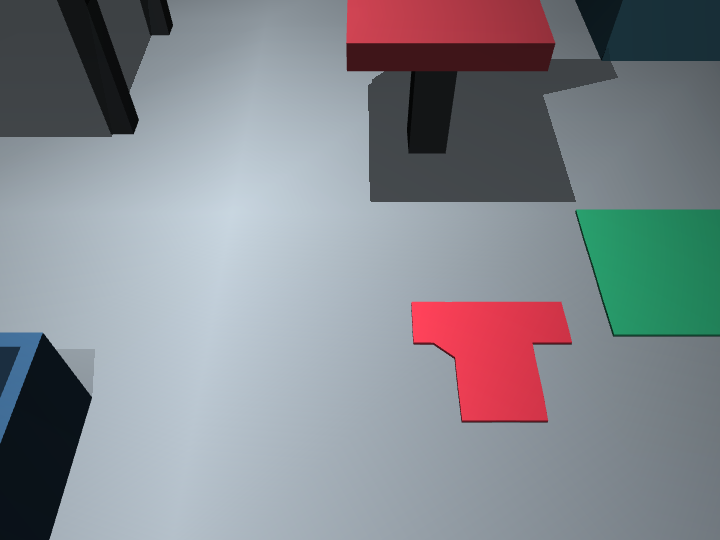
| 3 | 2.2s toolUse | robot_observe Obejrzyj ubrania, pojemnik, kontakt i otoczenie przed pierwszym ruchem {"observation_id":"obs-e46a2d2e-1-350","session_id":"e46a2d2e","time_s":0.7,"rgb_path":"/home/pawel/Documents/homebot-l… | 5,604 in 3 · out 41 · cR 5500 · cW 60 | $0.0083 |
| 4 | 4.8s toolUse | room_measure Zapisz pierwszy pomiar widocznego otoczenia, bez wnioskowania o niewidocznych wymiarach {"memory_revision":1,"dimensions":{"width":{"value_m":null,"status":"opposing_planes_not_observed"},"length":{"value_m"… | 7,589 in 3 · out 48 · cR 5560 · cW 1978 | $0.033 |
| 5 | 8.5s toolUse | mission_memory_write Zapisz plan i skrypt pierwszego testu chwytu {"revision":1,"kind":"agent_mission_notes","notes":"Mission af1c961c-95e3-4637-8897-9400c45dea6e; SIMULATION v3, calibr… Zacznę od odsłoniętej skarpety. Każde ubranie najpierw lekko uniosę; przy oznakach zaczepienia przerwę zbieranie. | 8,073 in 3 · out 331 · cR 7538 · cW 201 · reason 13 | $0.027 |
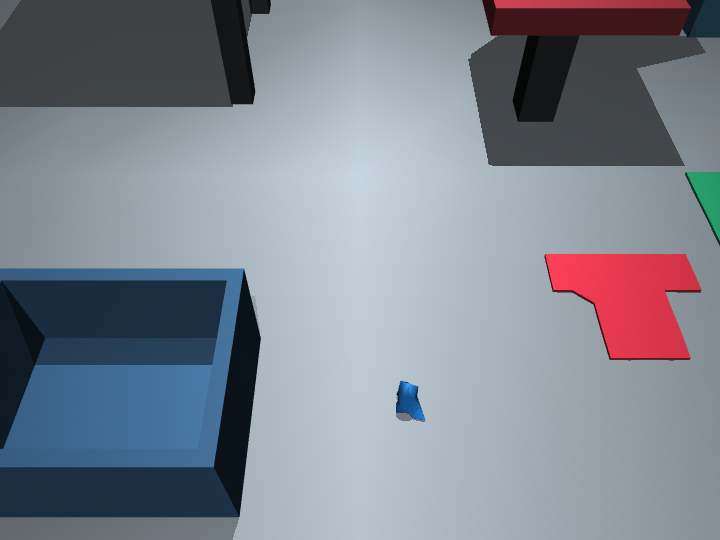
| 6 | 3.4s toolUse | robot_execute_sequence Chwyć środek skarpety i wykonaj test podniesienia o 8 cm ok · move_tcp → move_tcp → close_gripper → move_tcp → wait · F=0.79N · grip=yes | 8,472 in 3 · out 132 · cR 7739 · cW 598 | $0.022 |
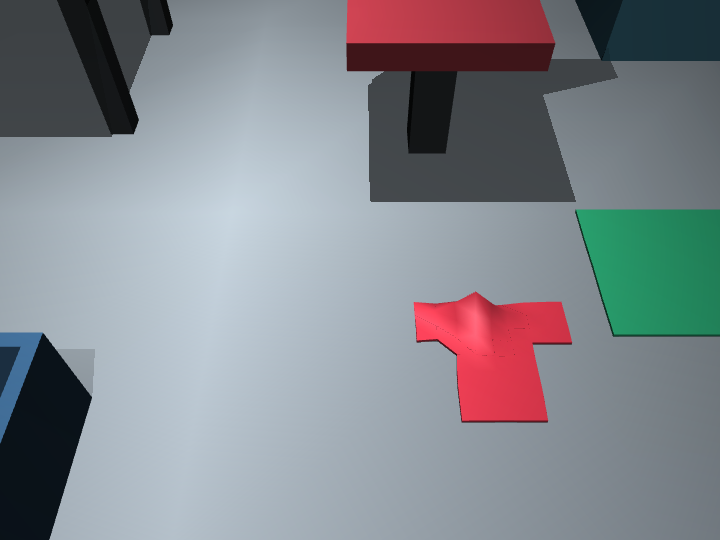
| 7 | 2.9s toolUse | robot_observe Sprawdź kontakt i rzeczywiste uniesienie skarpety po teście {"observation_id":"obs-e46a2d2e-2-3013","session_id":"e46a2d2e","time_s":6.026,"rgb_path":"/home/pawel/Documents/homebo… | 8,583 in 3 · out 36 · cR 8337 · cW 207 | $0.013 |
| 8 | 4.0s toolUse | room_measure Drugi pomiar z nowej obserwacji; zachowaj nieznane wymiary {"memory_revision":2,"dimensions":{"width":{"value_m":null,"status":"opposing_planes_not_observed"},"length":{"value_m"… | 10,561 in 3 · out 42 · cR 8544 · cW 1972 | $0.035 |
| 9 | 8.8s toolUse | mission_memory_write Zapisz udany test i plan odłożenia skarpety {"revision":2,"kind":"agent_mission_notes","notes":"Mission af1c961c-95e3-4637-8897-9400c45dea6e v3. Bin world(-.48,-.9… | 10,977 in 3 · out 263 · cR 10516 · cW 195 · reason 51 | $0.026 |
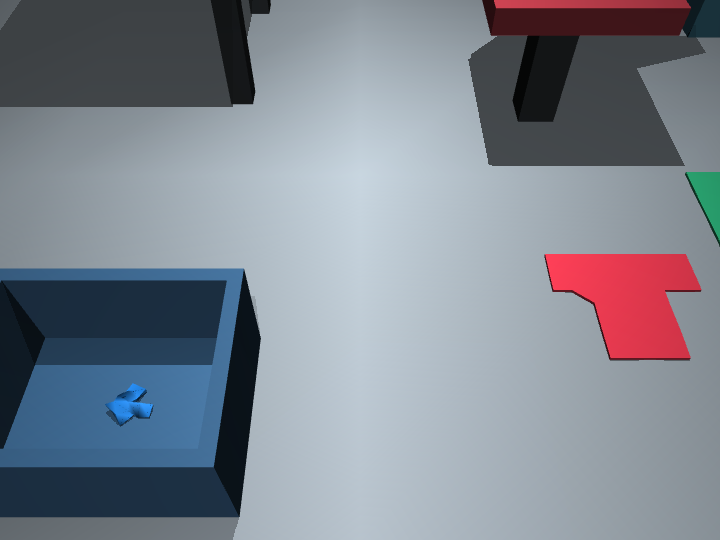
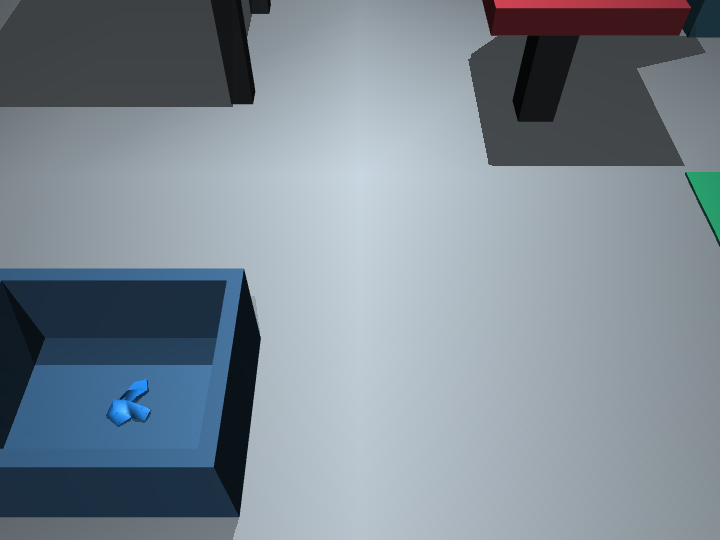
| 10 | 3.3s toolUse | robot_execute_sequence Przenieś sprawdzoną skarpetę nad pojemnik i odłóż ok · move_tcp → move_tcp → move_tcp → open_gripper → wait · F=0.29N · grip=no | 11,278 in 3 · out 129 · cR 10711 · cW 435 | $0.023 |
| 11 | 3.2s toolUse | robot_observe Potwierdź położenie skarpety po zwolnieniu chwytu {"observation_id":"obs-e46a2d2e-3-6663","session_id":"e46a2d2e","time_s":13.326,"rgb_path":"/home/pawel/Documents/homeb… | 11,389 in 3 · out 36 · cR 11146 · cW 204 | $0.016 |
| 12 | 3.1s toolUse | room_measure Trzeci pomiar unikalnej obserwacji z właściwą rewizją mapy {"memory_revision":3,"dimensions":{"width":{"value_m":null,"status":"opposing_planes_not_observed"},"length":{"value_m"… | 13,363 in 3 · out 42 · cR 11350 · cW 1968 | $0.038 |
| 13 | 6.7s toolUse | mission_memory_write Zapisz dostawę skarpety oraz przygotowanie do podjazdu po koszulkę {"revision":3,"kind":"agent_mission_notes","notes":"Mission af1c961c-95e3-4637-8897-9400c45dea6e. Observed delivery soc… | 13,751 in 3 · out 235 · cR 13318 · cW 195 · reason 31 | $0.028 |
| 14 | 3.7s toolUse | robot_execute_sequence Wycofaj puste ramię i schowaj je przed jazdą ok · move_tcp → move_tcp · F=0.00N · grip=no | 14,019 in 3 · out 91 · cR 13513 · cW 412 | $0.023 |
| 15 | 3.2s toolUse | robot_observe Sprawdź schowanie ramienia i wolny korytarz jazdy {"observation_id":"obs-e46a2d2e-4-9127","session_id":"e46a2d2e","time_s":18.254,"rgb_path":"/home/pawel/Documents/homeb… | 14,118 in 3 · out 35 · cR 13925 · cW 155 | $0.018 |
| 16 | 3.5s toolUse | robot_move_base Podjedź wolnym korytarzem bliżej środka koszulki ok | 16,124 in 3 · out 79 · cR 14080 · cW 1962 | $0.043 |
| 17 | 8.7s toolUse | robot_observe Odśwież punkty chwytu po przesunięciu bazy {"observation_id":"obs-e46a2d2e-5-10714","session_id":"e46a2d2e","time_s":21.428,"rgb_path":"/home/pawel/Documents/home… | 16,243 in 3 · out 34 · cR 16042 · cW 164 | $0.020 |
| 18 | 6.9s toolUse | mission_memory_write Zapisz test chwytu koszulki i dotychczasowy wynik {"revision":4,"kind":"agent_mission_notes","notes":"Mission af1c961c-95e3-4637-8897-9400c45dea6e. Sock_blue delivery se… | 18,325 in 3 · out 252 · cR 16206 · cW 1864 · reason 20 | $0.052 |
| 19 | 3.9s toolUse | robot_execute_sequence Wykonaj pierwszy chwyt koszulki i niewielkie podniesienie testowe ok · move_tcp → move_tcp → close_gripper → move_tcp → wait · F=0.83N · grip=yes | 18,679 in 3 · out 132 · cR 18070 · cW 474 | $0.031 |
| 20 | 7.2s toolUse | robot_observe Sprawdź, czy uniosła się właściwa koszulka i czy nie jest zaczepiona {"observation_id":"obs-e46a2d2e-6-14053","session_id":"e46a2d2e","time_s":28.106,"rgb_path":"/home/pawel/Documents/home… | 18,794 in 3 · out 40 · cR 18544 · cW 207 | $0.023 |
| 21 | 7.0s toolUse | mission_memory_write Zapisz potwierdzone podniesienie i skrypt schowania z ładunkiem {"revision":5,"kind":"agent_mission_notes","notes":"Sock delivered sensor-supported1; sock attempts1 shirt attempts1 to… | 20,326 in 3 · out 176 · cR 4773 · cW 15374 · reason 9 | $0.206 |
| 22 | 4.0s toolUse | robot_execute_sequence Unieś koszulkę i schowaj zamknięty chwytak do transportu ok · move_tcp → move_tcp · F=1.50N · grip=yes | 20,584 in 3 · out 96 · cR 20147 · cW 338 | $0.029 |
| 23 | 3.1s toolUse | robot_observe Sprawdź utrzymanie koszulki i prześwit przed transportem {"observation_id":"obs-e46a2d2e-7-17958","session_id":"e46a2d2e","time_s":35.916,"rgb_path":"/home/pawel/Documents/home… | 20,685 in 3 · out 35 · cR 20485 · cW 162 | $0.024 |
| 24 | 5.5s toolUse | robot_move_base Przewieź trzymaną koszulkę znanym wolnym korytarzem bliżej pojemnika ok | 22,001 in 3 · out 119 · cR 4773 · cW 17106 · reason 29 | $0.225 |
| 25 | 3.3s toolUse | robot_observe Sprawdź kontakt po transporcie i przelicz pojemnik względem bazy {"observation_id":"obs-e46a2d2e-8-19545","session_id":"e46a2d2e","time_s":39.09,"rgb_path":"/home/pawel/Documents/homeb… | 22,091 in 3 · out 38 · cR 21879 · cW 171 | $0.026 |
| 26 | 7.6s toolUse | mission_memory_write Zapisz skrypt ustawienia koszulki nad pojemnikiem przed zwolnieniem {"revision":6,"kind":"agent_mission_notes","notes":"Sock delivery1 confirmed visually in bin obs8. Shirt attempt1 held … | 23,535 in 3 · out 153 · cR 4773 · cW 18606 | $0.245 |
| 27 | 5.2s toolUse | robot_execute_sequence Ustaw koszulkę wysoko nad wnętrzem pojemnika bez puszczania ok · move_tcp → move_tcp → wait · F=1.56N · grip=yes | 23,797 in 3 · out 100 · cR 23379 · cW 315 | $0.032 |
| 28 | 3.5s toolUse | robot_observe Obejrzyj wiszącą koszulkę względem rantu i środka pojemnika {"observation_id":"obs-e46a2d2e-9-22084","session_id":"e46a2d2e","time_s":44.168,"rgb_path":"/home/pawel/Documents/home… | 23,906 in 3 · out 41 · cR 23694 · cW 168 | $0.028 |
| 29 | 7.2s toolUse | mission_memory_write Zapisz plan kontrolowanego odłożenia koszulki {"revision":7,"kind":"agent_mission_notes","notes":"Sock delivered1. Shirt held above bin obs9 centroid(.571,.491,.466)… | 25,494 in 3 · out 135 · cR 4773 · cW 20583 | $0.269 |
| 30 | 4.5s toolUse | robot_execute_sequence Opuść koszulkę do pojemnika, puść i wycofaj chwytak ok · move_tcp → open_gripper → wait → move_tcp · F=1.59N · grip=no | 25,757 in 3 · out 112 · cR 25356 · cW 286 | $0.035 |
| 31 | — aborted | — | 0 in 0 · out 0 | — |
Źródła: messages.json · openrouter-costs.json. Koszt = OpenRouter total_cost (nie zerowe metadata SDK).
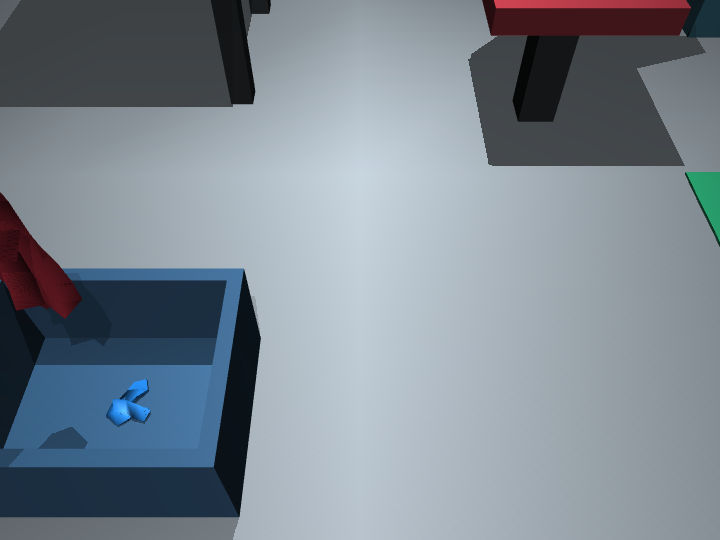
evaluation.json
{
  "objects": {
    "sock_blue": {
      "fraction_in_bin": 1.0,
      "delivered": true,
      "max_z_m": 0.06718195200638405
    },
    "shirt_red": {
      "fraction_in_bin": 1.0,
      "delivered": true,
      "max_z_m": 0.1146455579371122
    },
    "towel_green": {
      "fraction_in_bin": 0.0,
      "delivered": false,
      "max_z_m": 0.00397607217800006
    }
  },
  "events": [],
  "sim_time_s": 47.430000000012,
  "physics": "MuJoCo flex 2D FEM/contact/self collision",
  "controller_kind": "see host run manifest; evaluator is not a planner sensor"
}